仿真人,究竟是为了讲清楚行为,还是为了先试一遍决策?
论文名片|Guozhen Zhang、Zihan Yu、Nian Li、Fudan Yu、Qingyue Long、Depeng Jin、Yong Li,Human Behavior Simulation: Objectives, Methodologies, and Open Problems,arXiv 预印本 v1,2024年11月26日。arXiv:2412.07788v1。这是一篇按仿真对象整理的跨学科综述。
可以先想象两件还没发生的事。商场想在改出口之前,看紧急情况下人群会不会堵在门洞前。平台想在更换推荐之前,看用户会不会越点越窄。两件事都可以叫人类行为仿真(human behavior simulation):用计算去推演人或人群会怎样行动。商场更需要一个能说明堵塞从哪来的模型,平台更需要一个不必拉真用户试错的环境。
这篇综述没有报告新的仿真实验。它把目标分成科学发现和决策环境两类,把行为分成认知、生理、经济、社会四类,再按微观的个人和宏观的群体整理文献走到了哪一种方法。生理行为里的行走、驾驶、地点转移和网络使用,是方法图上少数画到知识与数据共同驱动的方向。认知行为大多停在知识模型。空格和后面的未解决问题说明,这张地图标出的是进展不均。
先说结论
- 两类目标用两张同样规格的表:各 13 行行为、微观与宏观两列,共 26 格。按格内有没有印出文献编号,两表都是 17 格有编号、9 格空白。颜色越深表示该格纳入的相关工作越多,深浅没有数值分档。
- 驾驶的编号集中在微观格。科学发现格印出 [61]–[71],共 11 个编号;决策格印出 [111]–[122],共 12 个编号。两个宏观格都是空白。
- 方法分成知识驱动、数据驱动、知识与数据共同驱动。图 6 画出 15 行子类,其中 4 行延伸到共同驱动,7 行停在数据驱动,4 行停在领域知识。
- 社会力模型把松弛时间取为 0.5 秒。二维方格上的渗流阈值约为 0.59。前者是受力更新里的时间参数,后者是格点被打开的临界概率。
- 综述单列的未解决问题是多行为联合、多尺度、知识与数据结合、大语言模型智能体,以及异常条件下的仿真。正文没有给出这些问题的误差或样本量。
两类目标各有自己的完成标准
综述先把仿真定义成一种计算:用它预测系统的行为或结果。过去大量仿真面对的是机械臂、水分子这类非人对象。人成为对象,被写成两层原因。一层是研究越来越想理解人的行为。另一层是真实决策里,人往往构成环境中最关键、也最难的一部分。
科学发现把仿真当成分析工具。多个收银台、服务时间分布很复杂时,传统数学给不出平均等待时间的解析解;仿真仍能在设定的复杂度下把结果算出来。另一类用法是用可解释的模型寻找行为的规律和机制。这一目标看重模型能否被读懂。
决策环境把仿真当成试错场所。它要能在不同条件下推演事情如何发展,并回答反事实问题:条件换了,结果会怎样。完成标准是推演能否支撑决策。
同一类行为可以同时出现在两张表里,也可以只出现在一边。一篇驾驶论文进入科学发现还是决策,取决于它要解释驾驶过程,还是要给交通管理和自动驾驶提供环境。格子记录的是综述作出的分类。
四类行为被排在从本能到社会性的轴上
综述把人类行为定义成个人或群体为满足需要、适应环境而进行的活动,并分成四类。认知行为包括推理、创造、情绪体验,以及基于政治或宗教信仰的活动。生理行为维持基本生活,例如吃、睡,以及人为此而移动、用电、用网。社会行为是两个及以上的人之间的互动,包括交友、竞争、合作,以及一方对另一方的影响。经济行为涉及材料与劳动的开发、组织和利用;综述聚焦个人,并把工作、娱乐和市场视为最常见的三类。企业、组织这类更大的市场主体没有纳入。
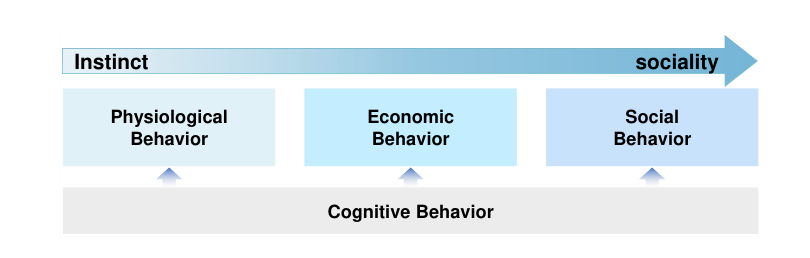
图 1|四类行为被放在什么关系里?
图中没有子图字母。上方箭头从本能(instinct)指向社会性(sociality)。生理、经济、社会三块从左到右排开,颜色逐渐变深。下方灰色条是认知行为,三个箭头指向上面三块。这张图表达的是综述给出的概念关系:认知被写成另外三类的基础,因为意识会影响行动;从生理到经济再到社会,社会性越来越强,异质性和仿真难度也被写成越来越高。它没有给出异质性的测量分数。来源:原论文 Fig. 1。
生理行为被综述称为四类里最热、发展最充分的一类,其中最成熟的是人如何移动。按时间和空间的颗粒度,移动再分成身体移动、驾驶和地点转移。身体移动仿真人在机场候机厅、交叉口等地如何走和跑。驾驶仿真车辆如何被开走。地点转移看一个人一天里依次去过哪些地方,是较粗的轨迹。资源使用,例如水、电和网络,被写成活动留下的足迹,主要用于基础设施、资源分配和碳排放。
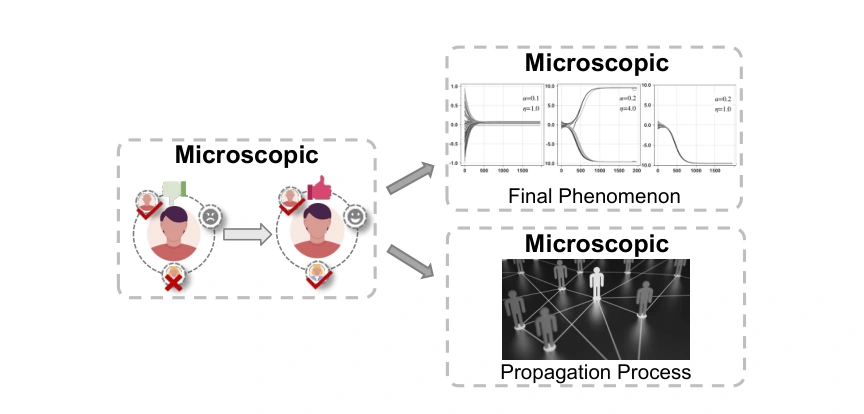
图 2|认知仿真在图上被画成哪种过程?
图中没有子图字母,三块都标着微观(Microscopic)。左侧是两个人之间带有符号的互动。一条箭头指向右上,标签是最终现象(Final Phenomenon),里面是示意曲线。另一条指向右下,标签是传播过程(Propagation Process),里面是连成网络的人。曲线是示意图。来源:原论文 Fig. 2。
认知仿真的正文重点,是认知如何变化、如何在人与人之间传播,以及个人认知在社会里最终造成什么现象。个人 i 在下一时刻的认知写成
xᵢ(t+1) = F(xᵢ(t), 邻居在 t 的认知, θ)。
xᵢ(t) 是 i 在时刻 t 的意见或情绪,邻居集合记为 Nᵢ,θ 可以是信任阈值或影响权重。这个式子规定的是更新依赖哪些量。综述没有在这里拟合出一个通用的 F。
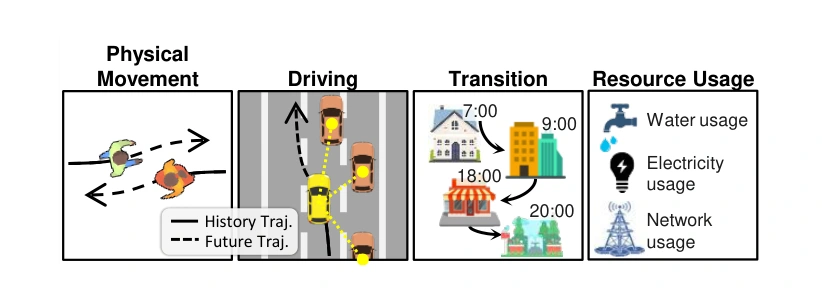
图 3|生理行为被拆成哪几件可仿真的事?
图中没有子图字母,从左到右四块。身体移动用实线和虚线表示历史轨迹与未来轨迹,图例写着 History Traj. 与 Future Traj.。驾驶画的是路口中的车辆和箭头。地点转移用 7:00、9:00、18:00、20:00 把住宅、办公和商店串起来;这些钟点是示意图上的例子。资源使用并列水、电和网络。来源:原论文 Fig. 3。
地点转移的一条轨迹写成地点与时间的序列,S = [(l₁, t₁), …, (lₙ, tₙ)]。地点可以是兴趣点、区域,或 GPS 坐标。生成任务学习真实轨迹的分布,以便造出大量可用的合成轨迹;预测任务学习给定历史之后的条件分布。另有工作把问题收成起讫点之间的汇总量,用于网约车规划。生成、预测和汇总预测是三种任务口径。
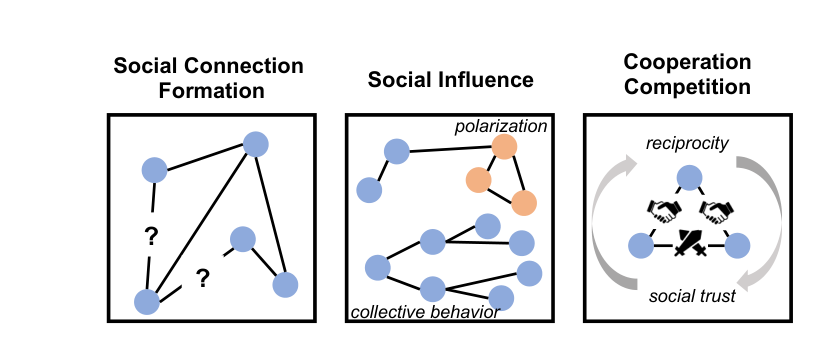
图 4|社会行为的三块图各自在标什么?
图中没有子图字母。左侧社会连接形成:已画出的边,以及带问号、尚未确定的边。中间社会影响:一部分节点聚成标为极化(polarization)的簇,下方标着集体行为(collective behavior)。右侧合作与竞争:上方是互惠(reciprocity),下方是社会信任(social trust),中间是握手与冲突的符号。这是任务示意。来源:原论文 Fig. 4。
社会连接要判断的是,在只观测到部分网络时,i 和 j 之间有没有边。全局问题用优先连接、三元闭包等机制生成网络的若干统计性质。局部问题是链路预测,服务好友推荐一类决策。社会影响讨论的是,别人的选择会让群体出现极化或集体行动,宏观结果不能靠把个人决定简单加总得到。合作与竞争常被放进囚徒困境这类抽象情景,机制被归纳为互惠和社会信任。
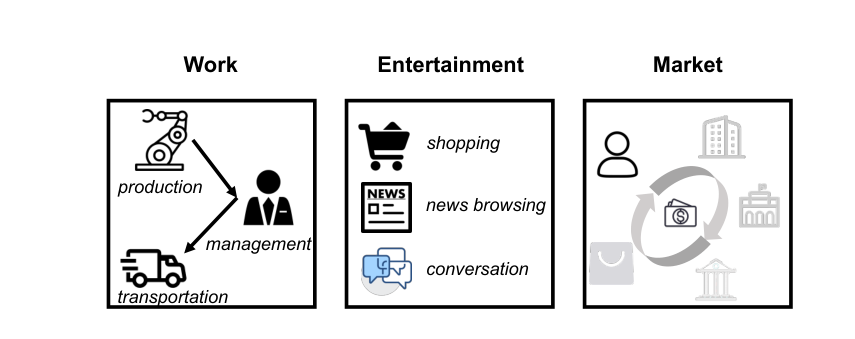
图 5|经济行为被画成哪三类活动?
图中没有子图字母。工作包含生产、管理和运输。娱乐包含购物、浏览新闻和对话。市场画的是人、店铺与机构之间的循环。综述写明,仿真线下娱乐的工作很少,所以没有纳入。来源:原论文 Fig. 5。
经济仿真在综述里的共同前提,是最大化个人行动 aᵢ 与系统行动 aₛ 的效用。这是被综述对象所采用的优化目标或假设。工作和娱乐多被用来做策略评估,市场则更多被用来做科学发现,例如价格如何形成、合作如何在竞争中出现。基于智能体的模型被用来放松传统的理性人假设。
26 个格子里,颜色只数综述放进去的工作
两项目标各有一张表。行是行为子类,列是微观和宏观。微观关注每个人,宏观关注群体和社区。表注写明,颜色越深,相关工作越多;表 2 使用与表 1 相同的涂色规则。深浅没有印出“深于几篇”的分界。下面的个数,分母都是该格里印出的文献编号,或整张表的 26 个格子。综述同时写明并不求穷尽,仿真工作很少的行为没有列入这些表。
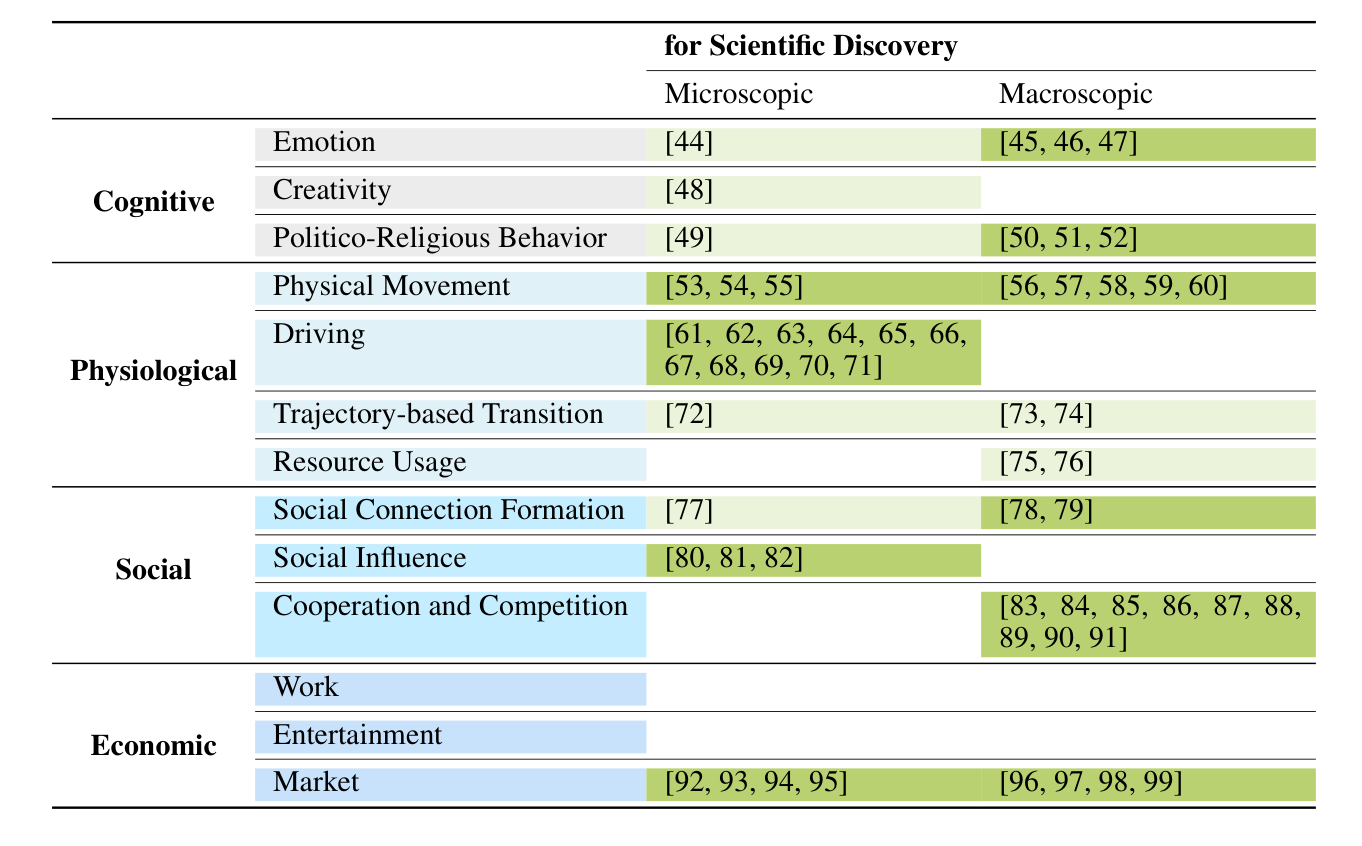
表 1|以科学发现为目标时,哪些格子有文献编号?
13 行乘微观、宏观两列,共 26 格。印出编号的有 17 格,空白 9 格。空白是:创造力的宏观格,驾驶的宏观格,资源使用的微观格,社会影响的宏观格,合作与竞争的微观格,以及工作、娱乐各两格。驾驶的微观格为 [61]–[71],共 11 个编号。合作与竞争的宏观格为 [83]–[91],共 9 个编号,微观格空白。来源:原论文 Table 1。
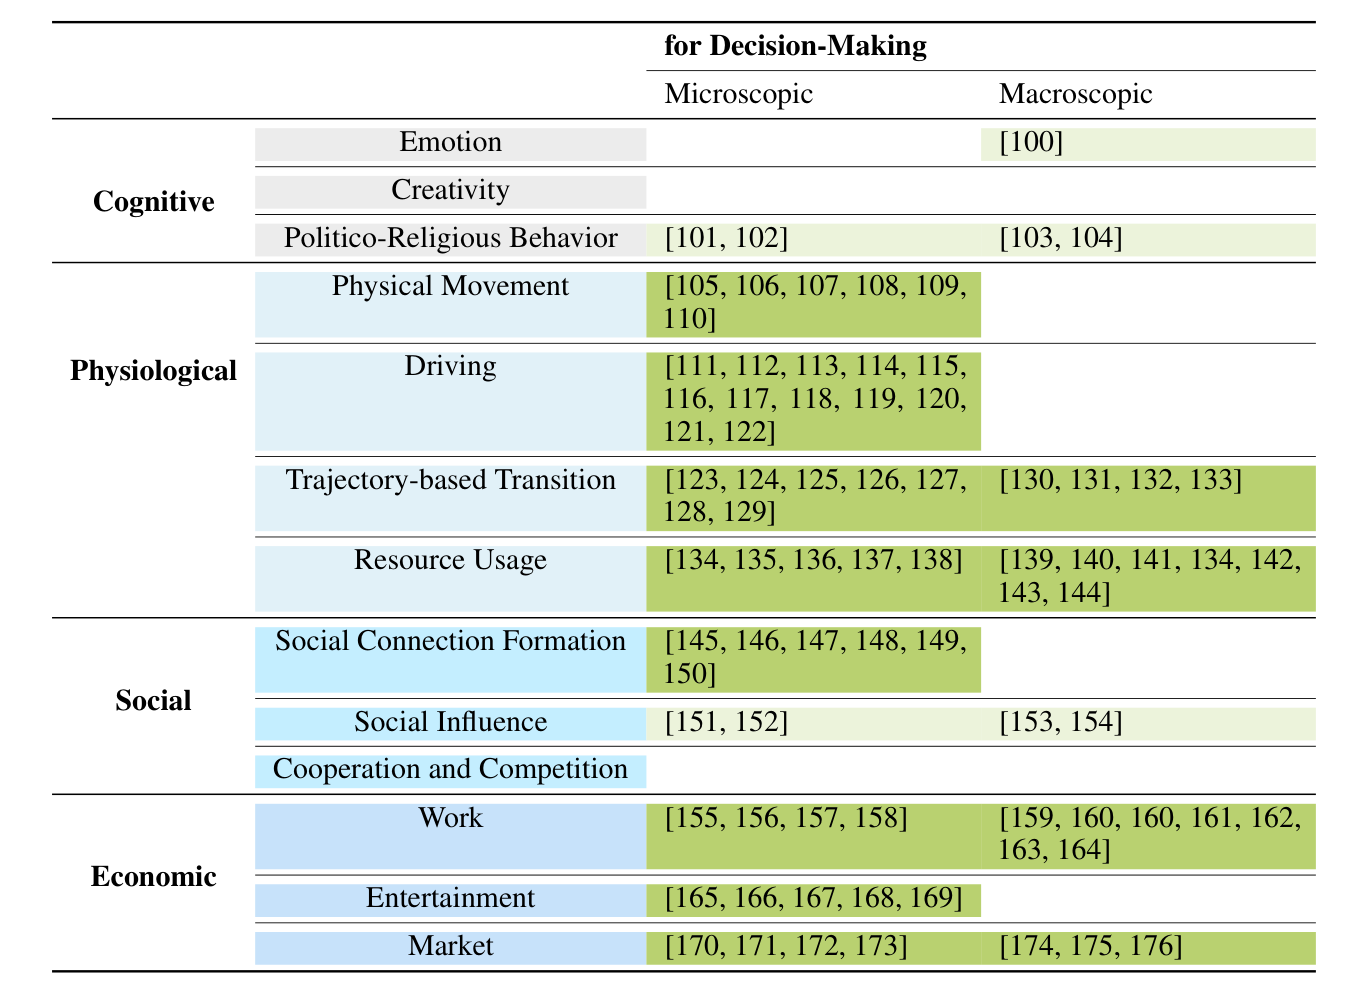
表 2|换成决策目标后,空白落在哪些格子?
同样 26 格,有编号的仍是 17 格,空白仍是 9 格,但位置不同。空白是:情绪的微观格,创造力的两格,身体移动的宏观格,驾驶的宏观格,社会连接形成的宏观格,合作与竞争的两格,娱乐的宏观格。驾驶的微观格为 [111]–[122],共 12 个编号。来源:原论文 Table 2。
把两张表的驾驶行放在一起,是 4 个格子:两格微观有编号,两格宏观空白。11 和 12 都是各自格子里的编号个数。两张表按目标分开收录,两个数字各自计数。
资源使用在决策表里两格都有编号。微观格是 [134]–[138],共 5 个。宏观格印出 [139]、[140]、[141]、[134]、[142]、[143]、[144],共 7 个;其中 [134] 与微观格重复。两格相加是 12 个印出位置、11 个不同编号。工作的决策宏观格印出 [159]、[160]、[160]、[161]、[162]、[163]、[164]:编号出现 7 次,160 出现两次,不同编号是 6 个。微观格是 [155]–[158],共 4 个。
这些分布和综述的文字判断对得上,也留有缝隙。认知行为被写成主要用可解释模型做分析,理想化假设多,准确度低,并缺少个体差异;准确度低引用的是 [44] 和 [51],综述没有给出百分比。科学发现表里,资源使用的微观格是空的,综述也说个体视角的资源消耗机制仍待研究。决策表里市场的微观格有 4 个编号、宏观格有 3 个,综述仍认为支持决策的真实市场环境不足。有编号,表示这个方向已被放入表中;不足,是作者对仿真环境完成程度的判断。
身体移动还说明微观和宏观是两种建模对象。极度拥挤时,人与人贴得很近,移动更多受挤压支配。Hughes 等把人群定义成会思考的流体,用质量守恒写出密度 ρ(p, t):位置 p 在时刻 t 的人群密度。后来个体轨迹更容易获得,主流改成给定每个人的初始位置和目的地,生成其未来轨迹。这是综述叙述的范式变化。它没有在同一批人群上比较宏观密度误差和微观轨迹误差。
知识模型为什么先被用上,又停在哪里?
方法被分成三类。早期主要靠专家从观察里抽出知识,写成物理模型或启发式规则。互联网积累起大规模行为数据之后,深度学习被用于仿真,准确度上去了,换到新场景的能力通常变弱。更新的方向是把两类方法接到一起。综述认为还没有成熟的统一接法,但已有研究显示出效果。
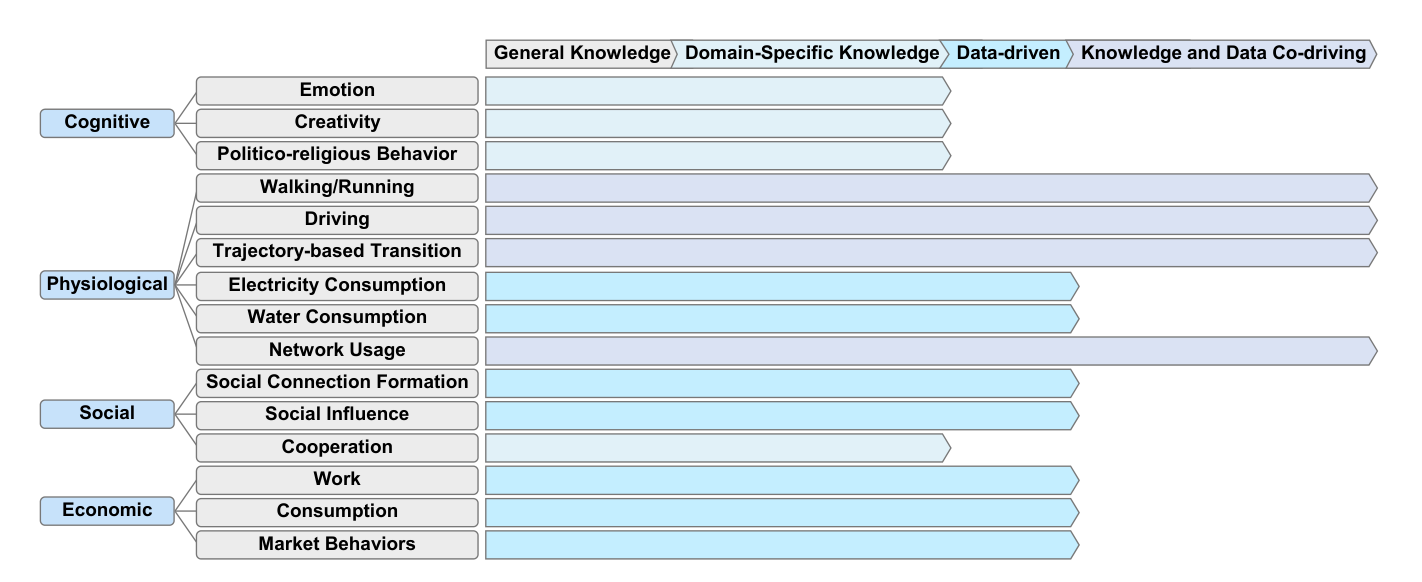
图 6|每个子类的方法发展到哪一阶段?
图中没有子图字母。左侧是认知、生理、社会、经济四组,共 15 行。色带从左到右经过一般知识、领域知识、数据驱动、知识与数据共同驱动。右端位置表示该行被标注的最远阶段,色带长度表示阶段远近。情绪、创造力、政治—宗教行为和合作停在领域知识,共 4 行。用电、用水、社会连接形成、社会影响、工作、消费和市场行为停在数据驱动,共 7 行。行走/跑步、驾驶、基于轨迹的转移和网络使用进入最右侧,共 4 行。4 + 7 + 4 = 15。来源:原论文 Fig. 6。
正文说,生理仿真是方法最全的领域,三类方法都被广泛使用,原因之一是人类移动数据较早成为大规模数据来源。图 6 里,行走/跑步、驾驶、轨迹转移和网络使用确实进入共同驱动,用电和用水停在数据驱动。广泛使用是领域层面的判断,15 行里的每一行并没有都画到最右端。认知行为主要使用知识驱动,因为相应的真实数据通常难收集。社会行为和经济行为被写成已经到达数据驱动,还没有找到有效的知识与数据接法;图上合作一行仍停在领域知识,社会连接、社会影响以及工作、消费、市场则停在数据驱动。
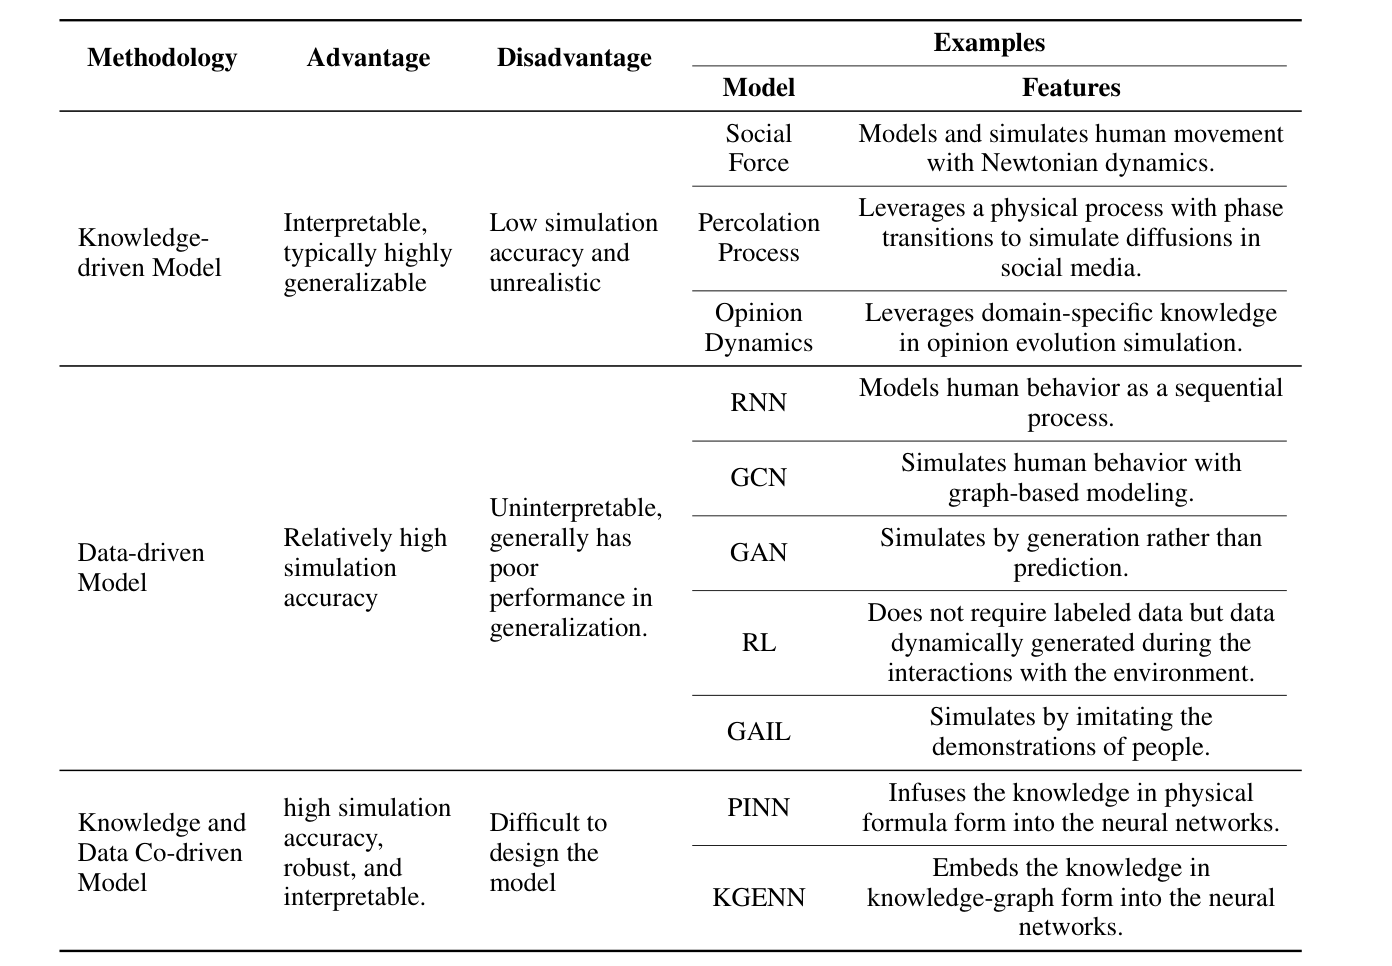
表 3|三类方法被写成怎样的取舍?
表中没有子图字母。知识驱动的优点是可解释、通常较易推广,缺点是仿真准确度低、不真实;例子是社会力、渗流和观点动力学。数据驱动的优点是准确度相对高,缺点是难解释、推广通常差;例子是 RNN、GCN、GAN、RL 和 GAIL。知识与数据共同驱动的优点被写成准确度高、稳健且可解释,缺点是模型难设计;例子是 PINN 和 KGENN。这些优点来自方法类别的比较。来源:原论文 Table 3。
社会力模型由 Helbing 等在 1995 年提出,至今仍用于身体移动。行人被当成有位置和速度的粒子。一个人希望以期望速度舒适地走向目的地,同时与他人保持距离。前一种倾向写成加速度
fᵢ = (1/τ) × (vᵢ⁽⁰⁾ × (dᵢ − xᵢ) / ‖dᵢ − xᵢ‖ − vᵢ),
τ = 0.5 秒,是松弛时间。后一种写成排斥力
gᵢⱼ = −λ₁ exp(−λ₂ ‖xⱼ − xᵢ‖) × (xⱼ − xᵢ) / ‖xⱼ − xᵢ‖,
λ₁ 和 λ₂ 只被要求大于 0,综述没有给出唯一标定值。位置的变化等于速度,速度的变化等于 fᵢ 加上其他人对 i 的排斥力之和。后来的扩展加入随机漂移、对朋友或橱窗的吸引,以及烟雾房间里跟随周围人平均方向的从众。综述同时写明,社会力仍不完全符合经验观察,有时难以标定。这被当成知识驱动方法的一个共同问题:规则可读,却未必能单独把复杂、异质的行为仿真准。
渗流用一个临界概率描述连通如何突然出现。格点以概率 p 打开。p 低于阈值 pᶜ 时没有贯穿系统的路径,高于阈值时连通路径形成。综述给出的例子是,二维方格上 pᶜ 约为 0.59。0.59 的分母是这个格子模型里格点被打开的概率。它被用来理解社交媒体上的信息扩散,并转述已有工作认为真实传播轨迹中存在类似渗流的传播。模型假设点和边均匀、随机分布,通常也不处理网络随时间的变化。
观点动力学假设每个人对一组议题有初始观点,并按规则更新,直到观点不再变化。DeGroot 模型把下一步写成自己与邻居的加权平均:
xᵢ(t+1) = (wᵢᵢ xᵢ(t) + Σⱼ wᵢⱼ xⱼ(t)) / (wᵢᵢ + Σⱼ wᵢⱼ)。
wᵢᵢ 表示对自己意见的信心,wᵢⱼ 表示与邻居的关系深度。综述用这类模型说明极化、回音室等宏观现象,也指出常见简化:互动模式固定、外部因素考虑不足、个体反应被写成均一。
数据驱动部分重点介绍深度学习,因为综述认为它比知识模型更能仿真复杂行为,同时更难解释、更难推广,因而很少进入商业应用。这个“很少”没有配套的部署比例。RNN 把行为看成序列,用于行人轨迹、城市中较粗的地点转移、跟驰和转向。GCN 用图表示邻近的人如何相互影响,用于行人、驾驶、社交链接和在线扩散。GAN 同时训练生成器和判别器,用来表现行为差异,或把仿真直接写成生成;综述认为它通常不如监督学习稳定。强化学习不依赖事先标好的数据,而依赖试错中的奖励。它在行为仿真里用得较少,因为多数行为的动机不清楚,奖励函数难设计。GAIL 先从人的演示里学习奖励,再模仿相应策略,用于按顺序展开的活动轨迹和出租车司机找乘客。
驾驶被写成纵向跟驰、横向变道和冲突点上的避撞。变道的形式化里,邻居最多包括感知距离内 6 辆最近的车:本车道前、后,以及左右车道上的车。初步输出是 3 种决策上的概率:保持车道、向左、向右。6 和 3 是这个问题设定里的上限和选项数。传统跟驰公式从安全距离推出加速度,综述认为它们往往产生过于安全的轨迹;后续工作再写入反应延迟、分心与失误、个人风格、行为不对称、记忆和对风险的预期。这里没有一组可核对的跟驰误差。
知识和数据的接法被分成几条。一条是用知识产生或增补观测:人群模型先在社会力生成的数据上预训练,再用真实观察微调。一条是把规则写进网络结构:行人更注意近处的人,因此只在空间上接近的人之间交换隐藏信息;进一步让网络预测社会力中的排斥力,生成的运动仍符合牛顿力学。还有一条是把知识写进损失函数或事后修正,例如避撞、出行的时间周期和空间连续,或用观点动力学的微分方程做辅助任务。用深度学习去发现行为背后的新机制,综述认为在人类行为仿真里仍然少见。它举的加速知识发现的例子来自材料科学:Merchant 等的工作被转述为预测了 220 万种独特晶体结构,大约相当于材料科学 800 年的人工研究。220 万的分母是该文预测的晶体结构数,对象是材料。
大语言模型被放在共同驱动这一节,因为大规模训练既带来一般知识,也带来可模仿的人类特征。基本设置是语言模型智能体、环境和二者的互动。智能体需要感知环境、推理和决策,并扮演不同角色。文本是常见的观察格式;更复杂的环境会再给模型工具。规划和记忆用来拆开长任务、保存关键信息,并经由反思形成更高层的经验。异质性可以通过提示词或微调实现。AI Town 用不同人物设定表现不同的社交活动。提示词调用的是模型已有的常识,微调则需要大量领域数据。图 6 最右侧的 4 行标记的是方法阶段。
空格之外,还有五件没做完的事
表中的空白被综述看成后续方向。除此之外,它把认为最有价值的未解决问题收成五条。
多行为联合针对的是,现有工作通常只仿真走路或驾驶中的一种。工厂若要同时看运行效率和成本,就需要工人的多种行为。行为之间又彼此牵连,把关系建模进去,有可能带来额外信息。综述说这一点在推荐系统里已经得到证明,并推测仿真也有同样的机会。推荐系统中的结果不能直接换成人群或交通的误差下降。
多尺度来自物理仿真里的老问题。宏观模型算得快,颗粒度却粗;微观模型细,计算量又会挡住城市尺度的应用,例如城市安全管理。人比粒子复杂,把每个人都做细,就很难扩展到整个城市。另一层困难是隐私:由个人汇总而来的宏观数据更可得,个人数据更稀缺。如何同时使用两类数据,被列为开放问题。Yang 等提出用宏观和微观数据预测宏观统计量的优化框架。Vlachas 等用自编码器连接细粒度和粗粒度动力学,综述转述他们由此仿真了多种复杂系统的多尺度动态。这些是初步进展的引用,本文没有重做实验。
知识与数据共同驱动在第 4 节已经有例子。Zhang 等把物理关系写进机器学习,用于人群仿真,但知识仍限于特定的物理形式。如何把更多种类的知识与数据无缝接起来,被继续列为方向。表 3 把这一类写成高准确、稳健、可解释,同时承认模型难设计;周围正文则写明成熟范式尚未形成。两处合在一起,表示这是被寄予那些性质的方向;15 行里只有 4 行画到这一阶段,成熟范式尚未形成。
语言模型智能体的优势,被写成不必像规则模型那样准备大量专家知识,也不必像神经网络那样先完成大规模采集和训练;多个智能体的差异可以来自简单的人物设定或微调。要提高可仿真的智能体数量,仍须解决效率。语言生成是否稳健,是另一项待解决问题。综述没有给出目前能够稳定仿真的人数。
异常条件包括灾害和突发事故中的居民行为,并被写成对建筑和应急管理可能比常规情景更有价值。恐慌、焦虑会使行为明显不同于平时。异常情景少、数据难收集,深度学习在这里通常难以奏效。正文没有给出异常样本相对正常样本的数量比。
颜色、公式和空格各自停在哪一步
这是一篇按目标与行为归类的文献地图。正文没有报告检索式、命中总数和纳排流程。26 格里的编号是作者放入该格的工作。9 个空白表示该格没有被放入文献。综述写明,仿真工作很少的行为未列入这些表。
社会力的 0.5 秒、渗流的约 0.59、变道设定中的至多 6 辆车和 3 种决策,都是模型或问题形式里的参数。0.59 的分母是二维方格中格点被打开的概率。6 是该问题设定里、感知范围内最近车辆数的上限。DeGroot 的加权平均和经济仿真里的效用最大化,是被整理的模型假设。
认知仿真准确度低、数据驱动方法很少进入商业应用、共同驱动已在最新研究中显出效果,都是综述的判断。综述没有报告准确率、部署率或统一误差表。材料科学的 220 万种晶体结构用来说明深度学习可以加速知识发现,分母是晶体结构。
图 2 到图 5 说明各类仿真在画什么任务。图上的钟点、曲线和问号是示意图。微观格与宏观格分别计数。模型轨迹是仿真输出。
一句话总结
仿真人在这里同时服务于讲清楚行为和先试一遍决策,但两把尺子并没有在多数格子里同时被满足:驾驶等微观推演已经排得很密,共同驱动只画到 15 行中的 4 行,而多行为、多尺度、异常条件和语言模型智能体仍停在问题清单上。
核心来源
- arXiv:2412.07788v1,预印本首页印有该编号、类别 cs.HC 和日期 2024 年 11 月 26 日。图 1–6 与表 1–3 均出自这一版本的正文。
- 首页与参考文献末尾没有印 DOI。作者脚注写明,Guozhen Zhang 与 Zihan Yu 贡献相同;通讯作者为 Yong Li,邮箱 liyong07@tsinghua.edu.cn。
作者介绍
以下只使用论文首页的署名、脚注,以及本篇参考文献里能够核对到的作者署名。
- Guozhen Zhang:共同第一作者,署名为北京 TsingRoc。参考文献中的人群仿真工作由他与 Zihan Yu、Depeng Jin、Yong Li 共同署名,内容是把物理关系写进机器学习 [109]。
- Zihan Yu:共同第一作者,署名为清华大学电子工程系、BNRist。除上述人群仿真外,参考文献还收录他参与的人群碰撞规避建模 [110]。
- Nian Li:署名为清华大学电子工程系、BNRist。参考文献中有其参与的大语言模型智能体建模综述 [20]、推荐系统图神经网络综述 [205],以及用大语言模型智能体模拟宏观经济活动的工作 [213]。
- Fudan Yu:署名为清华大学电子工程系、BNRist。本篇参考文献没有再出现以该姓名署名的被引论文。
- Qingyue Long:署名为清华大学电子工程系、BNRist。本篇参考文献没有再出现以该姓名署名的被引论文。
- Depeng Jin:署名为清华大学电子工程系、BNRist。活动轨迹、移动预测、城市仿真框架和人群仿真的参考文献中多次出现他与 Yong Li 的合作,例如 [125]、[129]、[197]、[109]。
- Yong Li:通讯作者,署名为清华大学电子工程系、BNRist。人类移动仿真、人群仿真和大语言模型智能体的多篇参考文献列出他为作者,例如 [124]、[129]、[109]、[213]。
延伸思考
以下是 AI 基于论文结果所作的延伸,不属于原论文结论。
同一套社会力公式可以同时被拿去解释门洞前的堵塞,和估计疏散时间。前一件事要分清是期望速度还是排斥力在起作用,后一件事只要求出口时间落在可接受的范围内。若只报告一种轨迹误差,两类目标会看起来同时完成。把解释用的力,和决策用的时间误差分成两列报告,才能看出模型到底通过了哪一把尺子。
图 6 里网络使用进入共同驱动,用电和用水停在数据驱动。一种可能是网络侧已经有个人使用序列,而用电常常只有建筑或家庭的总量;缺的是观测单位。另一种可能是个人用电序列已经足够多,仍然缺少能写进网络的物理约束。两种可能指向不同的下一步:先补齐到人的用电记录,或先为已有序列写一条可检查的约束。综述没有比较这几类数据的样本量,因此这条分叉还需要单独核对数据口径。
驾驶的两个宏观格是空的,并不自动等于没有城市道路层面的交通仿真。一个模型可以同时输出每辆车的下一步和整条路的拥堵。它会落入微观还是宏观,取决于研究要解释的是驾驶员的下一次加减速,还是路段上的群体现象。使用这张表寻找缺口之前,需要先写清分析单位,否则空白会被数得比实际研究更宽。